一、软件简介
Bentley iTwin Capture Modeler Flex 2026 v26.0.5.6180是Bentley Systems推出的一款专业实景建模与数字化场景数据处理软件,主要用于无人机摄影测量、航空影像处理、激光雷达点云管理、三维实景重建以及数字孪生项目的数据准备与管理。
软件属于Bentley iTwin Capture产品体系,延续了原ContextCapture系列的实景建模技术路线,面向测绘、地理信息系统(GIS)、土木工程、建筑工程、基础设施建设和数字孪生等应用领域。
与传统三维建模软件通过人工绘制几何体不同,iTwin Capture Modeler Flex主要利用无人机照片、航空影像、地面摄影测量数据、视频和LiDAR激光扫描数据,建立与真实世界相对应的高精度三维数字模型。
软件可以将采集到的现实场景数据组织成项目,通过空中三角测量(Aerial Triangulation,AT)、控制点管理、相机校准、数据质量检查和模型预处理等工作流程,为后续三维重建做好准备。
1. 软件定位与特点
iTwin Capture Modeler Flex 2026的核心定位是实景数据准备、项目管理、空中三角测量管理和重建任务调度。
主要应用方向包括:
- 无人机摄影测量与三维实景重建
- 航空影像处理与地理配准
- 城市级三维建模
- 建筑物与基础设施实景数字化
- 激光雷达点云数据管理
- 正射影像与数字地表模型生产流程
- Gaussian Splats高斯泼溅场景数据管理
- 数字孪生场景数据准备
- BIM与GIS实景数据融合
2. Flex与Engine的区别
需要特别注意,iTwin Capture Modeler Flex并不是传统意义上包含全部计算功能的独立实景重建软件,而是新一代iTwin Capture产品体系中的桌面客户端。
其工作流程主要分为两个部分:
iTwin Capture Modeler Flex
主要负责:
- 创建和管理实景建模项目
- 导入照片、视频和点云
- 管理影像组和摄影测量数据
- 配置空中三角测量
- 检查控制点和相机参数
- 查看三维重建数据
- 编辑和优化项目数据
- 设置生产区域与输出参数
- 提交本地或云端计算任务
iTwin Capture Engine / iTwin Capture Cloud Services
主要负责实际的数据计算和成果生产。
包括:
- 摄影测量空中三角测量
- 三维实景网格重建
- 高斯泼溅模型生产
- 正射影像生成
- DSM数字表面模型生成
- 点云处理和转换
- 大规模三维场景生产
其中,iTwin Capture Engine用于本地计算,iTwin Capture Cloud Services则提供云端处理能力。
Flex客户端本身可以免费使用,但完整的数据生产需要相应的Engine授权或云端处理服务权限。
3. 版本信息
| 项目 | 详细信息 |
|---|---|
| 软件名称 | Bentley iTwin Capture Modeler Flex |
| 软件版本 | 2026 v26.0.5.6180 |
| 产品版本标识 | 2026.0.5 |
| 开发商 | Bentley Systems |
| 软件类型 | 实景建模、摄影测量、三维数据处理 |
| 软件平台 | Windows 64位 |
| 核心技术 | 摄影测量、空中三角测量、实景三维重建 |
| 数据来源 | 无人机影像、航空照片、视频、LiDAR点云 |
| 主要用途 | 测绘、三维实景建模、数字孪生、基础设施数字化 |
该版本属于2026.0.5更新系列,主要增强大型项目处理、影像定位精度、三维场景浏览、生产区域管理和点云数据处理等能力。
二、主要功能
1. 多源实景数据导入与项目管理
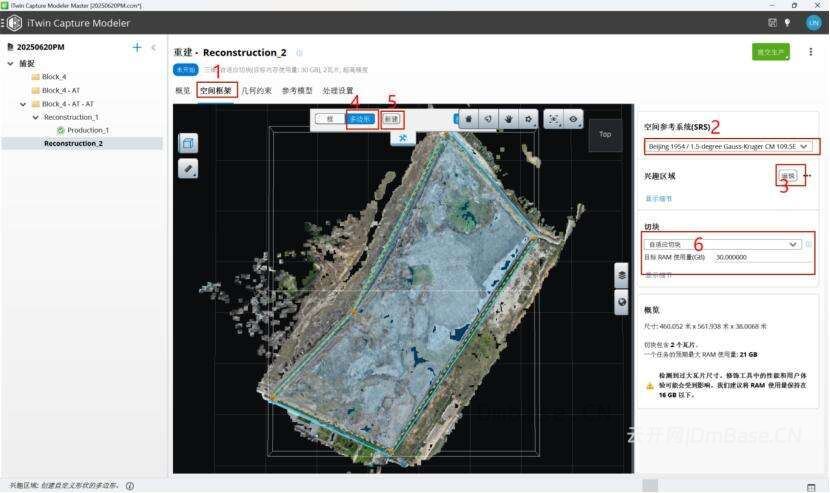
iTwin Capture Modeler Flex支持多种现实世界数据的导入和组织,可以将不同来源的影像、视频和点云数据整合到统一项目中。
主要支持的数据来源包括:
- 无人机航拍照片
- 航空摄影影像
- 地面摄影测量照片
- 数字相机采集的影像
- 移动测绘设备数据
- LiDAR激光雷达点云
- 视频采集数据
- 带有GPS和姿态信息的影像数据
软件通过Project、Block和Photogroup等项目组织方式管理不同类型的数据。
其中,Block用于组织摄影测量数据,Photogroup则用于管理具有相同或相关相机参数的影像组。
主要功能包括:
- 创建和管理实景建模项目
- 导入多个影像数据组
- 管理照片及其地理位置信息
- 组织不同采集设备的数据
- 管理相机内参和外部姿态参数
- 检查影像数据完整性
- 管理项目处理状态
- 支持项目数据上传与下载
对于大型测绘项目,可以将不同区域、不同设备和不同批次采集的数据进行统一管理,便于后续执行空中三角测量和三维重建。
2. 空中三角测量(Aerial Triangulation)
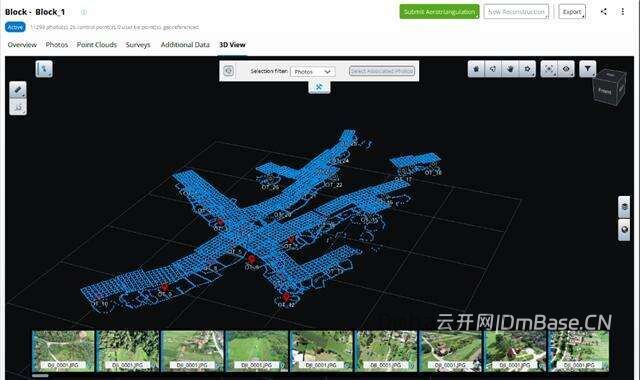
空中三角测量是摄影测量和实景三维建模的重要环节。
iTwin Capture Modeler Flex提供空中三角测量项目管理和参数配置工具,结合影像特征匹配、相机姿态信息和地面控制点,建立照片之间的空间几何关系。
主要功能包括:
- 影像特征点匹配
- 自动连接点生成
- 相机位置与姿态计算
- 影像外方位元素调整
- 相机内参管理
- 地面控制点约束
- 检查点精度验证
- 空中三角测量质量检查
- 处理结果可视化
软件可以通过多个影像之间的重叠区域建立连接点,利用这些连接关系计算相机位置和姿态。
在具备地面控制点的情况下,还可以利用控制点对模型进行地理定位和精度约束。
2026.0.5版本进一步加强了GPS定位精度信息的读取与使用,允许将影像定位精度纳入空中三角测量计算。
这对于无人机测绘和大范围航空摄影项目具有重要意义。
3. GPS定位精度与相机姿态信息管理( 2026.0.5重点增强)
2026.0.5版本改进了影像EXIF信息的读取能力,可以从部分无人机和摄影测量设备的照片中提取GPS定位精度数据。
支持读取的设备信息来源包括:
- DJI M4E
- Zenmuse系列
- Skydio设备
- senseFly SODA
软件可以读取照片中的GPS标准差(GPS Standard Deviation),并在Photogroup详情中显示相关信息。
此外,新增将GPS定位精度作为空中三角测量权重的能力。
主要特点:
- 自动读取照片中的GPS精度信息
- 显示影像组定位精度
- 将导航定位精度纳入空中三角测量权重
- 支持Navigation Sigma选项
- 提供Use pose metadata accuracy.cfg预设配置
相比仅使用GPS坐标进行定位,新功能可以进一步考虑不同影像的定位质量差异,使空中三角测量更合理地利用导航数据。
4. 地面控制点与模型精度管理
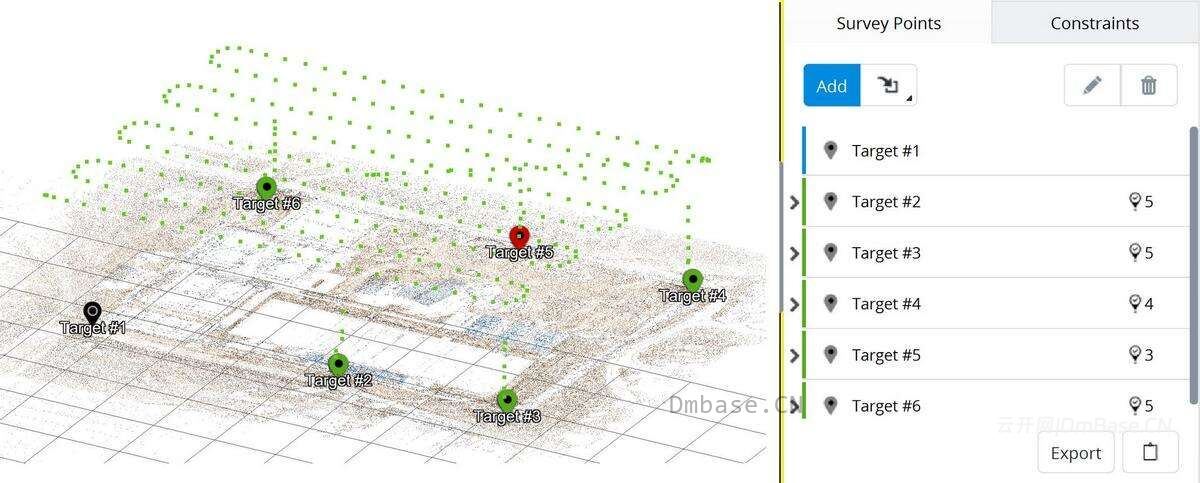
地面控制点(Ground Control Points,GCP)是保证实景三维模型地理定位精度的重要数据。
iTwin Capture Modeler Flex支持地面控制点管理和相关精度检查,可以将测量得到的已知坐标点与影像中的对应位置关联起来。
主要功能包括:
- 导入地面控制点
- 管理控制点坐标
- 建立控制点与影像的对应关系
- 设置控制点约束
- 查看控制点残差
- 检查空中三角测量质量
- 利用检查点评估定位精度
通过控制点约束,可以提高模型的空间定位可靠性,使生成的三维模型更适合测绘、工程设计和基础设施数字化项目。
5. 三维实景模型与Reality Mesh生产
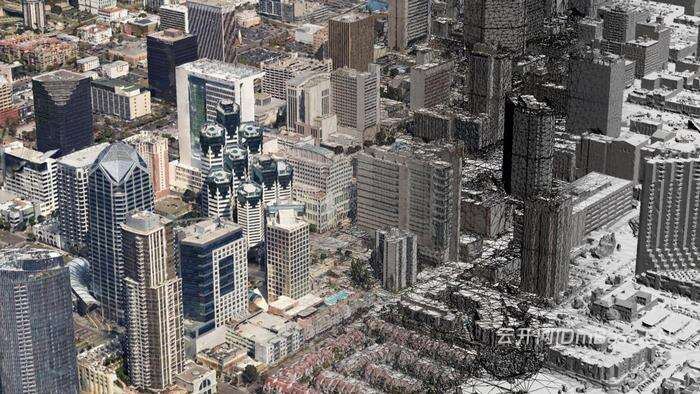
Reality Mesh是iTwin Capture的重要输出成果之一,可以将大量照片和点云数据转换为具有真实纹理和空间几何信息的三维实景模型。
主要应用包括:
- 城市建筑三维模型
- 道路与交通基础设施
- 桥梁及隧道实景模型
- 工业园区三维模型
- 地形和地貌模型
- 大型基础设施数字化
- 建筑外立面数字化
- 历史建筑数字化保护
通过摄影测量技术,软件可以利用多张具有重叠区域的照片恢复场景的三维几何结构,再结合影像纹理生成真实感较强的三维模型。
需要注意,Reality Mesh的实际计算生产由iTwin Capture Engine或云端处理服务完成,Flex主要负责生产参数配置、任务管理和成果检查。
6. Gaussian Splats高斯泼溅数据管理
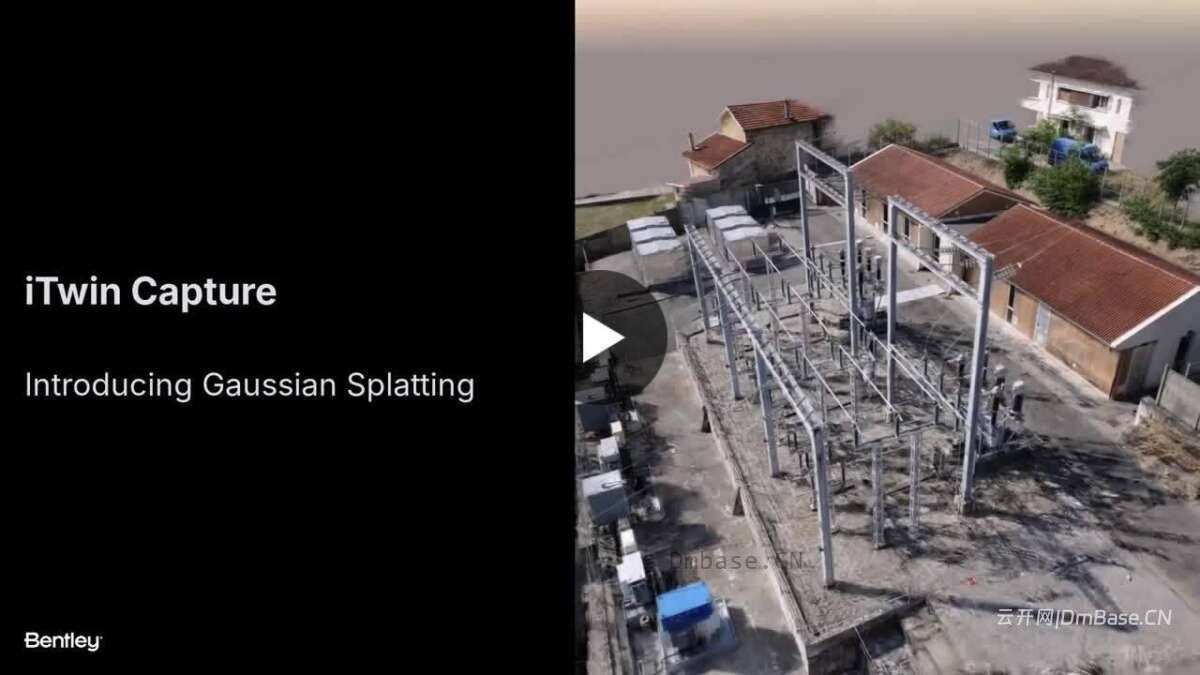
Gaussian Splats(高斯泼溅)是一种基于三维高斯表示的场景重建技术,可以通过大量空间高斯点表达真实场景的颜色、位置、方向和空间分布。
与传统三角网格不同,高斯泼溅更强调场景的视觉还原能力,适合对大型真实场景进行高质量可视化。
iTwin Capture Modeler Flex支持高斯泼溅成果的查看、选择和管理。
主要应用包括:
- 城市级真实场景可视化
- 建筑物外观重建
- 大型基础设施展示
- 无人机实景数据可视化
- 数字孪生场景浏览
- 大范围三维环境展示
2026.0.5版本新增Gaussian Splat选择工具的Brush模式,用户可以通过类似画笔的方式选择需要处理的高斯泼溅对象。
同时,配套Engine 2026.0.5增加了SOG(PlayCanvas)和LCC2(XGRIDS)格式支持,并改善了高斯泼溅LOD成果的生产速度。
7. 三维场景浏览与可视化裁剪( 2026.0.5新增)
2026.0.5版本增加Visual Clipping视觉裁剪工具,为三维视图中的场景检查提供更灵活的操作方式。
新增Clipping Plane裁剪平面工具,可以在三维视图中对模型进行可视化裁剪。
主要特点包括:
- 创建三维裁剪平面
- 查看模型内部结构
- 隐藏不需要观察的场景区域
- 便于检查复杂模型内部区域
- 支持在裁剪状态下进行对象选择
- 仅允许选择当前裁剪范围内可见的相机、连接点和Gaussian Splats
对于大型建筑、城市模型和复杂基础设施数据,裁剪功能能够减少无关场景对观察和数据检查的干扰。
8. 大型实景项目管理与显示优化
大型实景建模项目通常包含数千甚至数万张照片,以及大量连接点和三维数据。
当项目规模较大时,传统逐个显示所有相机和连接点的方式可能增加界面负担。
2026.0.5版本新增Cluster Display集群显示模式,对大型项目中的相机和连接点进行聚类显示。
主要改进包括:
- 新增相机集群显示模式
- 新增连接点集群显示模式
- 提高大型项目三维视图导航速度
- 优化场景显示效率
- 支持在大型场景中查看部分质量指标
- 支持大型场景中的对象选择
- 新增大型场景显示限制参数
用户还可以调整最大相机数量、最大连接点数量等限制参数,以便根据计算机硬件配置优化显示性能。
这项功能对于城市级实景三维项目和大型无人机测绘工程尤其有用。
9. Production Clip Area生产区域管理
Production Clip Area用于定义三维成果的生产范围,可以帮助用户控制最终输出模型的空间边界。
2026.0.5版本增强了生产区域的创建、导入和导出能力。
主要功能包括:
- 从KML文件导入裁剪区域
- 将生产区域导出为KML
- 支持JSON格式导入与导出
- 根据瓦片选择创建生产区域
- 管理不同区域的生产范围
- 控制实景模型输出边界
通过生产区域管理,可以减少不必要的数据处理,方便按照行政区划、道路范围、建筑区域或项目边界组织成果。
10. 底图与地理空间数据管理
底图是实景建模过程中进行空间定位、场景检查和地理信息对比的重要参考数据。
2026.0.5版本对Basemaps底图生成机制进行了调整。
主要更新包括:
- 底图创建迁移至Google Maps
- 支持Cesium地形瓦片
- 移除原有Bing Maps底图生成方式
- 在底图图层面板中显示高度偏移信息
通过底图与三维实景模型结合,用户可以更直观地检查模型与地形、道路及周边地理环境之间的空间关系。
需要注意,底图服务的使用还可能受到网络连接、服务授权和地区可用性的影响。
11. 参考模型修整与数据优化
在实际摄影测量项目中,生成的三维模型可能存在悬浮物、孔洞、错误纹理和局部几何异常等问题。
iTwin Capture Modeler Flex提供Reference Model Touch-up参考模型修整工具,帮助用户检查和改善模型质量。
主要用途包括:
- 检查三维模型局部问题
- 对参考模型进行修整
- 处理局部几何异常
- 改善模型表面质量
- 优化最终成果的可视化效果
2026.0.5版本对Reference Model Touch-up工作流程进行了改进。
主要变化:
- 导入和导出操作可以作为Engine任务执行
- 增加处理进度显示
- 支持取消正在执行的任务
- 将多个修整操作集中到统一按钮
- 改进右键菜单
- 增加相关操作警告信息
12. 正射影像与数字地形数据生产
正射影像(Orthophoto)是经过几何校正的航空或无人机影像,具有较好的空间位置一致性,可以用于测绘、地理信息分析和工程规划。
配合iTwin Capture Engine,软件可以执行正射影像及数字表面模型生产任务。
主要成果包括:
- 正射影像
- 数字表面模型(DSM)
- 三维正射影像
- 地理参考影像
- 多瓦片影像数据
Flex 2026.0.5本身侧重生产任务配置和结果检查,配套Engine负责实际计算。
13. 点云处理与地面提取
点云是通过激光雷达、摄影测量或其他三维扫描设备采集的空间数据集合。
iTwin Capture Modeler Flex支持点云数据的项目管理、可视化和相关处理流程。
2026.0.5版本进一步增强Ground Extraction地面提取功能。
主要更新包括:
- 地面提取输入数据限定为OPC格式
- 在Result结果面板中增加LAS导出选项
- 支持LAZ压缩点云格式导出
- 修复OPC中地面提取标签无法正常显示的问题
该功能主要用于从点云数据中提取地面信息,为数字地形模型、地形分析和工程测绘提供基础数据。
需要注意,地面提取属于配套计算引擎支持的处理工作流程,并不是所有点云格式都可以直接作为该功能的输入。
14. BlocksExchange与ContextScene数据兼容
2026.0.5版本更新了实景建模数据交换格式。
BlocksExchange 3.3
升级BlocksExchange格式至3.3版本,进一步改善影像姿态信息的保存能力。
新增保留EXIF中的以下信息:
- Yaw偏航角
- Pitch俯仰角
- Roll横滚角
这有助于在不同项目和数据处理环节之间传递影像姿态信息。
ContextScene 6.3
新增ContextScene 6.3格式支持。
新格式采用更加紧凑的自动连接点数据结构,可以降低相关数据的存储开销,并改善大型项目的数据组织效率。
15. 测量工具与三维数据检查
2026.0.5版本进一步增强了三维视图中的测量能力。
主要更新包括:
- 支持测量三维场景中两点之间的距离
- 支持测量两点之间的高度差
- 改善测量工具的交互方式
- 支持在三维视图中进行空间距离检查
- 结合视觉裁剪工具提高局部测量效率
这些功能可以用于建筑物尺寸检查、道路高程差分析、基础设施空间测量以及实景模型质量检查。
16. 云端处理与任务管理
iTwin Capture Modeler Flex支持与iTwin Capture Cloud Services连接,可以将项目数据提交到云端进行处理。
主要功能包括:
- 云端项目上传
- 云端空中三角测量任务提交
- 云端三维成果生产
- 处理进度查看
- 任务状态管理
- 处理结果下载
- 云端项目数据管理
- 支持代理服务器配置
2026.0.5版本增加云服务和SDK的代理服务器配置支持,方便需要通过代理网络访问云端服务的用户。
同时,软件改进了Block ContextScene导入流程,增加进度显示和取消操作,减少大型数据导入时的等待和操作限制。
三、系统要求
Bentley iTwin Capture Modeler Flex 2026主要面向专业摄影测量、实景三维重建和大型地理空间数据处理工作站,对CPU、内存和显卡性能有较高要求。
由于Flex主要负责项目准备、数据管理和场景检查,而实际重建计算由iTwin Capture Engine或Cloud Services承担,因此本地硬件配置需要根据使用方式和项目规模确定。
1. 操作系统要求
| 项目 | 最低配置 |
|---|---|
| 操作系统 | Windows 11 64位 |
| Windows Server | Windows Server 2022 64位 |
| 处理器 | Intel Core i7,8核心或同等性能处理器 |
| 内存 | 16GB |
| 显卡 | NVIDIA RTX 3070或符合要求的图形设备 |
| 显存 | 建议8GB及以上 |
| 硬盘 | SSD固态硬盘 |
| 系统架构 | x64 |
2. 推荐硬件配置
根据Bentley产品配置建议,推荐使用以下硬件:
| 硬件 | 推荐配置 |
|---|---|
| 操作系统 | Windows 11 64位 |
| CPU | Intel Core i9,8核心或更高性能处理器 |
| 内存 | 64GB |
| 显卡 | NVIDIA GeForce RTX 4080或更高型号 |
| 存储设备 | NVMe SSD |
| 网络 | 稳定的高速网络连接 |
3. 不同项目规模的配置建议
基础实景数据管理
- CPU:Intel Core i7或同等性能处理器
- 内存:16GB
- 显卡:NVIDIA RTX 3070级别
- 硬盘:SSD
- 适用场景:小型无人机项目、影像管理和基础三维浏览
专业摄影测量项目
- CPU:Intel Core i9或AMD Ryzen 9
- 内存:32GB至64GB
- 显卡:NVIDIA RTX 4080
- 硬盘:NVMe SSD
- 适用场景:中大型无人机测绘、城市实景建模和复杂点云项目
大型数字孪生项目
- CPU:高性能多核心处理器
- 内存:64GB及以上
- 显卡:NVIDIA RTX 4080或更高型号
- 硬盘:高速NVMe SSD
- 网络:高速企业级网络
- 适用场景:城市级实景三维建模、大型基础设施数字化和海量影像处理
需要注意,上述配置主要参考Bentley对新一代iTwin Capture产品的硬件要求。实际使用时,如果需要运行iTwin Capture Engine进行本地大规模重建,还应根据影像数量、点云规模和输出分辨率进一步提高配置。
4. 安装与运行注意事项
- 建议使用Windows 11 64位操作系统
- 部分环境支持Windows Server 2022 64位
- 推荐使用NVIDIA RTX系列显卡
- 大型项目建议配置64GB以上内存
- 使用云端处理需要保持稳定的网络连接
- 使用本地处理需要安装对应版本的iTwin Capture Engine
- 部分2026.0.5新增功能要求Engine同步升级到2026.0.5
- 使用云端服务需要具备相应的服务授权和访问权限
特别提醒:iTwin Capture Modeler Flex与传统ContextCapture项目并非完全兼容。旧版iTwin Capture Modeler或Modeler Center创建的项目不能直接打开或导入新一代Flex,已有项目应继续使用原来的软件版本处理,新项目则建议采用Flex与Engine的新产品体系。
四、更新内容
Bentley iTwin Capture Modeler Flex 2026 v26.0.5.6180属于2026.0.5系列更新版本。本次更新不仅包含桌面客户端功能增强,还涉及配套iTwin Capture Engine的计算能力改进。
1. 影像姿态与数据交换升级
- BlocksExchange格式升级至3.3
- 支持保留EXIF中的Yaw、Pitch和Roll姿态信息
- 新增ContextScene 6.3格式支持
- 优化自动连接点数据结构
- 改善大型项目的数据交换效率
2. GPS精度与空中三角测量增强
- 支持从EXIF中读取GPS标准差
- 支持DJI M4E、Zenmuse、Skydio和senseFly SODA等设备的相关精度信息
- 在Photogroup详情中显示GPS定位精度
- 支持将导航定位精度作为空中三角测量权重
- 新增Use pose metadata accuracy.cfg预设配置
3. 三维场景与Gaussian Splats功能增强
- Gaussian Splats选择工具新增Brush画笔模式
- 新增Clipping Plane三维裁剪平面工具
- 支持根据当前可见范围选择相机和连接点
- 改善Gaussian Splats显示时的视觉跳动问题
- 优化大型场景的相机和连接点集群显示
- 改善大型项目三维视图浏览速度
4. 生产区域与底图功能更新
- Production Clip Area支持KML格式导入和导出
- 新增JSON格式生产区域数据交换
- 支持根据瓦片选择创建生产区域
- 底图创建迁移至Google Maps和Cesium地形瓦片
- 移除Bing Maps底图生成方式
- 底图图层面板新增高度偏移显示
5. 点云与地面提取功能改进
- 地面提取输入数据限定为OPC格式
- 新增LAS格式结果导出
- 新增LAZ压缩点云导出支持
- 修复OPC中地面提取标签不显示的问题
6. 参考模型修整功能增强
- Reference Model Touch-up支持通过Engine执行任务
- 导入和导出操作增加进度显示
- 支持取消正在执行的任务
- 将相关修整操作整合到统一按钮
- 优化右键菜单和操作警告信息
7. 测量与数据管理改进
- 新增三维视图中两点之间的距离测量
- 新增两点之间的高度差测量
- 改进Block ContextScene导入速度
- 增加数据导入进度显示
- 支持取消正在执行的导入操作
- 新增Production Reference Model Only生产方式
- 支持仅生产参考模型而不执行成果导出
8. 生产参数与色彩优化
- 将Inter-tile Color Equalization瓦片间颜色均衡调整至生产任务提交阶段
- 支持LAS、PLY和OPC点云成果的瓦片间颜色均衡
- Production设置新增Overlap和Skirt参数
- 默认瓦片重叠范围改为自动计算
这些调整有助于改善大型三维实景模型不同瓦片之间的颜色一致性,并提高模型边缘拼接的处理灵活性。
9. 云端服务与SDK更新
- 增加云服务和SDK代理服务器设置支持
- 改善云端任务提交与处理流程
- 优化项目上传和数据访问
- 增强SDK相关任务管理能力
- 改善Engine任务与Flex客户端之间的协同
10. iTwin Capture Engine 2026.0.5配套更新
除了Flex客户端,配套Engine 2026.0.5也进行了重要更新。
主要包括:
- 支持空中三角测量中的GPS定位精度加权
- 显著改善空中三角测量处理性能
- 新增SOG(PlayCanvas)高斯泼溅格式
- 新增LCC2(XGRIDS)高斯泼溅格式
- 显著提高Gaussian Splats LOD成果生产速度
- 新增ContextScene 6.3格式支持
- 修复正射影像和DSM生产任务中断后处理失败的问题
- 修复点云参与正射影像和DSM生产时的异常
- 修复非矩形生产区域和布局多边形裁剪不正确的问题
11. 重要问题修复
2026.0.5还修复了多个影响项目处理和软件稳定性的问题。
- 修复Gaussian Splats显示时的视觉跳动
- 修复打开View Automatic Tie Points时发生崩溃的问题
- 修复生产成果名称与文件夹名称不同时,成果无法在三维视图中显示的问题
- 修复云端任务名称包含非法字符时导致的任务失败
- 修复Flex通过映射网络驱动器启动Engine时的问题
- 修复包含.bak文件的Block项目打开异常
- 修复删除约束条件时偶发的程序崩溃
- 修复Water Constraint Purpose选项不可用的问题
版本说明:部分功能和问题修复需要配套iTwin Capture Engine 2026.0.5才能完整使用。仅升级Flex客户端不一定能够获得全部新增功能。