一、软件简介
3Dsurvey 2026(4.2.1)是一款专业的摄影测量、无人机测绘、三维建模和地理空间数据处理软件,由斯洛文尼亚3Dsurvey公司开发,主要面向测绘工程师、无人机测绘人员、土木工程师、矿山测量人员以及地理信息技术专业人员。
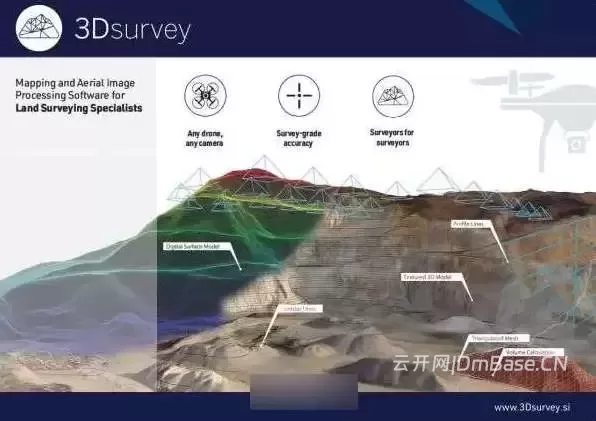
软件以摄影测量(Photogrammetry)为核心,通过处理无人机、航空相机和地面摄影设备采集的影像数据,自动计算相机位置和姿态,重建真实场景的三维结构,并生成高精度点云、三维网格模型、数字表面模型(DSM)、数字地形模型(DTM)和正射影像。
与传统二维测绘软件相比,3Dsurvey不仅能够处理影像和地理空间数据,还提供从影像处理、三维重建、点云编辑到CAD绘图、体积计算和工程成果输出的完整工作流程。
3Dsurvey能够处理无人机航拍影像、地面摄影测量数据以及激光扫描数据。通过不同功能模块的组合,用户可以将多种来源的测绘数据整合到统一的三维工程场景中。
主要应用领域
- 工程测绘:地形测量、地籍测量、地形图制作和工程现场测量
- 无人机测绘:无人机航拍影像处理、三维重建和正射影像制作
- 土木工程:施工现场监测、土方计算、道路和基础设施测量
- 矿山工程:露天矿测量、矿堆体积计算、采矿进度监测
- 建筑工程:建筑物三维重建、立面测量和施工现场数字化
- 地理信息系统:地理空间数据采集、处理、分析和成果输出
- 考古与文物保护:历史遗址记录、建筑测绘和文物三维建模
- 环境与自然资源调查:地表变化监测、地形分析和地貌建模
软件核心技术
3Dsurvey主要由摄影测量处理、点云处理、三维网格建模、CAD绘图和工程测量分析等功能组成。
其核心技术包括:
- 空中三角测量(Aerial Triangulation):通过影像特征匹配计算相机位置、姿态及摄影测量网络。
- 光束法平差(Bundle Adjustment):优化相机参数和影像之间的空间关系,提高摄影测量成果的准确性。
- 密集点云重建:根据多张重叠影像生成真实场景的三维点云。
- 三维网格重建:将点云转换为连续的三角网格模型,并生成纹理。
- 正射影像生成:消除影像中的地形和视角畸变,生成具有空间参考信息的正射影像。
- 地形模型计算:从点云和三维数据中提取地形信息,生成DSM、DTM及等高线。
3Dsurvey 4.2.1适合需要将无人机影像、激光扫描和工程测量数据整合起来,并进一步生成可用于工程设计、施工管理和地形分析成果的专业用户。
二、主要功能
1. 无人机摄影测量与影像处理
摄影测量是3Dsurvey最核心的功能之一,软件能够将无人机、航空相机和地面摄影设备采集的多张重叠照片进行自动处理,恢复真实场景的三维空间结构。
用户可以导入不同来源的影像数据,通过特征点提取、影像匹配、相机姿态计算和光束法平差,建立具有空间坐标信息的摄影测量项目。
主要功能包括:
- 无人机航拍影像导入
- 多相机影像数据处理
- 自动特征点提取
- 影像特征匹配
- 相机位置与姿态计算
- 空中三角测量
- 光束法平差优化
- 相机内外参数校准
- 地面控制点(GCP)导入
- 检查点与控制点精度分析
- 影像重叠区域分析
- 大规模影像数据处理
软件支持不同类型的无人机和相机数据,可以处理DJI Mavic系列、DJI Phantom RTK、DJI Matrice系列以及其他符合数据要求的摄影设备采集的影像。
通过摄影测量工作流程,用户可以从普通二维照片中恢复地物的三维坐标,为后续地形测量、三维建模和工程分析提供数据基础。
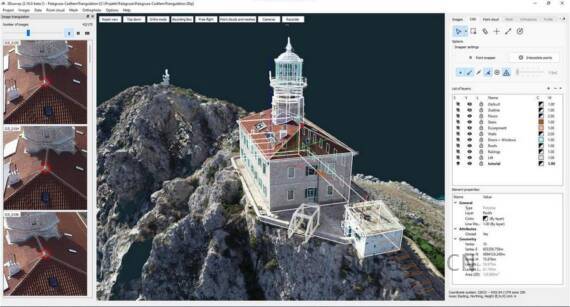
2. 空中三角测量与光束法平差
3Dsurvey采用空中三角测量和光束法平差技术,优化影像之间的空间关系,提高摄影测量成果的几何精度。
光束法平差(Bundle Adjustment)通过对相机位置、姿态和影像特征点进行联合优化,减少影像匹配和相机定位过程中的累积误差。
主要功能包括:
- 相机外方位元素计算
- 相机内参数优化
- 影像连接点匹配
- 三维特征点坐标计算
- 相机姿态联合调整
- 地面控制点约束
- 检查点误差分析
- 大规模影像网络优化
- 摄影测量结果精度评估
对于无人机测绘项目,光束法平差是影响最终三维模型和正射影像精度的重要环节。通过合理布设地面控制点和检查点,可以进一步提高成果的空间定位可靠性。
3. 三维点云生成与处理
3Dsurvey能够根据多张具有重叠区域的影像生成高密度三维点云,将现实场景转换为可测量、可分析的三维数据。
点云能够记录物体表面和地形的空间坐标信息,是后续三维网格重建、地形分析和工程测量的重要数据基础。
主要功能包括:
- 高密度三维点云生成
- 点云显示与浏览
- 点云裁剪
- 点云区域选择
- 点云颜色显示
- 点云分类
- 点云过滤
- 点云清理
- 点云数据导出
- 点云与影像关联
- 多来源点云数据处理
软件支持通过摄影测量生成点云,也可以结合Scan模块处理激光扫描和SLAM点云数据。
用户可以根据工程需要选择不同的点云处理方式,提取地形、建筑物、道路、植被和其他地物信息。
4. 三维网格模型重建(3D Mesh)
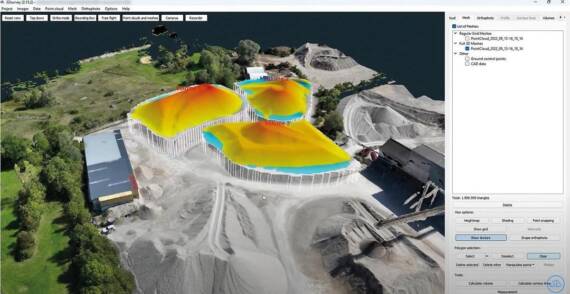
3Dsurvey提供三维网格重建功能,可以将点云数据和影像信息转换为连续的三角网格模型。
与离散点云相比,三维网格能够更加直观地表达建筑物、道路、地形和其他物体的表面形状。
主要功能包括:
- 三维网格自动生成
- 高密度表面重建
- 三角网格优化
- 网格边界处理
- 模型噪声清理
- 纹理映射
- 网格颜色处理
- 模型裁剪
- 网格数据导出
- 多来源数据网格融合
通过纹理映射,可以将原始影像中的颜色和纹理信息映射到三维网格表面,使模型更加接近真实场景。
该功能适用于建筑物三维重建、矿山地形建模、施工现场数字化和历史建筑记录等应用。
5. 正射影像生成(Orthophoto)
正射影像是摄影测量的重要成果之一。3Dsurvey能够根据无人机影像和三维地形数据生成具有空间参考信息的正射影像。
通过几何纠正和影像拼接,可以消除普通航拍照片中的透视畸变和地形起伏造成的位置偏差,使影像能够用于测量、制图和工程分析。
主要功能包括:
- 无人机正射影像生成
- 多张影像自动拼接
- 影像几何纠正
- 地形起伏误差修正
- 影像颜色调整
- 正射影像裁剪
- 高分辨率影像输出
- 正射影像与CAD数据叠加
- True Orthophoto真实正射影像生成
True Orthophoto能够进一步处理建筑物等地物产生的遮挡和倾斜问题,减少传统正射影像中建筑物侧面倾斜造成的几何误差。
6. 数字表面模型与数字地形模型
3Dsurvey能够利用摄影测量点云和其他三维数据生成数字高程类产品,为地形分析和工程测量提供基础。
主要功能包括:
- 数字表面模型(DSM)生成
- 数字地形模型(DTM)生成
- 地面高程提取
- 地形表面重建
- 高程数据分析
- 地形数据裁剪
- 等高线生成
- 地形模型导出
DSM主要描述地表及其上方建筑物、植被等物体的表面高度,而DTM主要用于表达经过地面要素处理后的裸地地形。
这两类数据可用于地形测绘、道路设计、矿山工程、施工场地分析和土地开发规划。
7. CAD绘图与地理要素提取
3Dsurvey内置CAD绘图引擎,用户可以直接在三维模型、点云和正射影像上创建测量图形,不必频繁切换到其他CAD软件。
Get the most out of photogrammetry data with 3Dsurvey’s all-in-one solution | Geo Week Newsgeoweeknews.com
主要功能包括:
- 三维点坐标创建
- 二维和三维线条绘制
- 多段线创建
- 圆弧绘制
- 三维几何对象编辑
- 点线面要素提取
- CAD图形修改
- 图形连接与分解
- CAD图层管理
- 测量标注
- CAD数据导入和导出
CAD功能尤其适用于道路边界、建筑轮廓、地形特征线、管线和其他工程要素提取。
通过在点云和正射影像上直接绘图,用户可以将摄影测量成果转换为工程设计和测绘制图所需的CAD数据。
8. 三维体积计算(Volume Calculation)
体积计算是3Dsurvey在矿山测量、土木工程和施工现场管理中的重要功能。
软件可以根据三维点云、网格模型或测量边界建立计算区域,对不同地表之间的高程差进行分析,计算土方、矿石和其他堆积物的体积。
Photogrammetrie-Software 3Dsurvey für Drohnenvermessung | SD-015-3DSURVEYattenberger.de
主要功能包括:
- 土方体积计算
- 矿堆体积计算
- 料场堆积量统计
- 开挖量计算
- 回填量计算
- 挖方与填方分析
- 基准面设置
- 计算边界定义
- 多期测量结果对比
- 体积计算报告生成
用户可以根据不同时间采集的测量数据进行体积对比,分析施工进度、矿石储量变化和场地土方变化。
在露天矿山中,该功能可以用于矿堆库存测量和采矿进度管理;在土木工程中,则可以用于施工场地开挖量和回填量核算。
9. 等高线与地形剖面分析
3Dsurvey提供等高线和剖面分析工具,可以将三维地形数据转换为传统工程测绘所需的二维地形表达。
主要功能包括:
- 自动生成等高线
- 等高距设置
- 等高线编辑
- 等高线平滑
- 地形特征线提取
- 纵向剖面生成
- 横向剖面生成
- 横断面数据提取
- 剖面高程分析
- 剖面线数据导出
通过等高线,用户可以直观了解地形起伏和高程变化。
纵横断面功能则适合道路工程、土方工程和矿山设计,可以沿指定线路提取地形高程,分析不同位置的地形变化。
10. 点云分类与Select by Color颜色选择
3Dsurvey提供点云分类和颜色选择工具,帮助用户从复杂的三维数据中提取需要的对象。
主要功能包括:
- 点云颜色识别
- 按颜色选择点云
- 地物分类
- 区域筛选
- 目标点云提取
- 分类结果编辑
- 点云可视化
- 不同地物数据分离
Select by Color可以根据点云颜色信息选择指定区域,便于从复杂场景中提取具有相似颜色特征的对象。
这项功能适合建筑物、道路、矿山和其他具有明显颜色差异的测绘场景。
11. Scan激光扫描数据处理模块
Scan是3Dsurvey提供的专业扩展模块,主要用于处理地面激光扫描仪、SLAM设备和其他三维扫描系统采集的数据。
它能够将传统摄影测量与激光扫描结合起来,扩大三维测绘的数据来源。
3Dsurvey SCAN module, 100,00 €
主要功能包括:
- 地面激光扫描数据导入
- SLAM点云处理
- LiDAR点云处理
- 点云配准与对齐
- 球形全景影像关联
- 针孔相机影像支持
- 点云上的CAD绘图
- 点云三维网格生成
- 多来源点云融合
- 室内外三维模型整合
Scan模块特别适合复杂建筑、室内空间、地下设施和无人机无法直接覆盖的区域。
12. Multi-Source Mesh多源三维网格融合
3Dsurvey 4.2系列进一步增强了多来源三维网格处理能力。
该功能可以将无人机摄影测量、SLAM扫描和地面激光扫描数据结合起来,生成统一的三维网格模型。
例如,使用无人机采集建筑物外立面和周围地形,再利用SLAM设备采集建筑物内部空间,最后将两类数据对齐并融合,形成完整的建筑内外一体化三维模型。
主要功能包括:
- 无人机摄影测量数据融合
- SLAM点云融合
- 地面激光扫描数据融合
- LiDAR数据网格重建
- 室内外模型整合
- 多源数据空间对齐
- 连续三维表面生成
- 复杂环境三维模型提取
该功能能够减少不同数据源之间的模型分离问题,适合建筑测绘、城市数字化和基础设施调查。
13. RTK Videogrammetry实时动态视频摄影测量
RTK Videogrammetry是3Dsurvey提供的专业扩展模块,主要面向具有RTK定位信息的视频摄影测量工作流程。
该模块可以将带有高精度位置和时间信息的视频帧用于三维重建和测绘,扩展传统无人机逐张照片测量的应用方式。
主要功能包括:
- RTK视频数据处理
- 视频帧提取
- 视频影像空间定位
- GNSS定位信息关联
- 摄影测量模型生成
- 高精度三维重建
- 正射影像生成
- 三维测绘成果输出
该模块适用于需要高频采集影像的测绘任务,可以帮助用户获取厘米级精度的三维模型和地图成果,但最终精度仍取决于设备、RTK数据质量、标定和测量流程。
14. X-ray Orthophoto透视正射影像
X-ray Orthophoto是一项面向复杂地物识别和影像分析的工具,可以通过特殊的影像显示方式,帮助用户观察常规正射影像中容易被遮挡的地物信息。
主要应用包括:
- 复杂地物观察
- 遮挡区域辅助识别
- 建筑和地形信息分析
- 地物轮廓提取
- 工程测绘辅助
这项功能能够为复杂测绘环境下的地物识别提供额外参考。
15. Ground Orthophoto地面视角正射影像
3Dsurvey 4.2系列增加了Ground Orthophoto功能,可以从自下而上的视角生成地面正射影像,而不是传统正射影像通常采用的自上而下视角。
主要应用包括:
- 树木下方地面观察
- 建筑悬挑结构分析
- 遮挡区域地物识别
- 地面设施调查
- 复杂立面和底部结构分析
这项功能对于常规无人机航拍难以观察到的区域具有辅助价值。
16. 3Dsurvey Cloud云端项目共享
3Dsurvey Cloud提供云端项目共享和成果查看能力,方便测绘团队与客户之间传递三维数据。
主要功能包括:
- 三维项目云端上传
- 点云在线浏览
- 三维模型在线查看
- 正射影像共享
- 球形全景影像展示
- CAD数据查看
- 测量成果分享
- 项目地图管理
- 时间线项目管理
- 多终端访问
用户可以将处理后的测绘成果上传到云端,让客户通过浏览器、手机或平板查看三维项目,减少大型数据文件的直接传输需求。
17. 测量报告与成果输出
3Dsurvey提供测绘成果整理和报告生成工具,可以将项目处理结果转化为便于交付的工程数据。
主要功能包括:
- 摄影测量报告生成
- 控制点精度报告
- 体积计算报告
- 三维模型导出
- 点云数据导出
- 正射影像导出
- CAD图形导出
- 等高线数据导出
- 工程测量数据整理
软件支持多种常见地理空间和三维文件格式,可以与其他GIS、CAD、BIM及工程分析软件配合使用。
常见的数据格式包括:
| 数据类型 | 常见格式 |
|---|---|
| 影像数据 | JPG、PNG、TIFF |
| 点云数据 | LAS、E57、PLY |
| 三维模型 | OBJ、PLY |
| CAD数据 | DXF |
| 地理空间数据 | KMZ、XYZ |
| 视频数据 | MP4 |
| 文档及数据 | PDF、TXT、XML |
具体导入和导出能力需要根据数据类型和软件模块确定。
三、系统要求
3Dsurvey 4.2.1支持Windows和Linux 64位操作系统,官方提供对应平台的安装版本。
由于软件涉及大量影像匹配、点云计算和三维网格重建,实际运行性能与CPU、内存、GPU以及存储设备密切相关。处理数千张高分辨率无人机影像时,建议使用高性能工作站。
1. 操作系统要求
| 项目 | 最低要求 | 推荐环境 |
|---|---|---|
| Windows | Windows 7 / 8 / 10 64位 | Windows 11 64位 |
| Linux | Ubuntu 24.04 64位 | Ubuntu 24.04或更新版本 |
| 系统架构 | x64 | x64 |
| 图形驱动 | NVIDIA显卡驱动 | 最新稳定版显卡驱动 |
2. 硬件配置要求
以下为软件官方公布的配置等级:
| 硬件项目 | 最低配置 | 推荐配置 | 专业配置 |
|---|---|---|---|
| CPU | Intel Core i5 / Ryzen 5 | Intel Core i7 / Ryzen 7 | Intel Core i9 / Ryzen 9 |
| 内存 | 16GB | 32–64GB | 64–128GB |
| 显卡 | NVIDIA GTX 1050或更高 | NVIDIA RTX 5060 Ti 16GB | 2块NVIDIA RTX 5060 Ti 16GB |
| SSD | 128GB | 2TB NVMe | 4TB NVMe |
| 辅助硬盘 | 500GB HDD | 可根据项目增加 | 大容量数据存储 |
3. 配置选择建议
- 基础测绘任务:16GB内存和入门级独立显卡可以处理规模较小的摄影测量项目
- 常规无人机测绘:建议使用32GB内存、Core i7或Ryzen 7处理器
- 大型三维重建:建议使用64GB以上内存和高性能GPU
- 矿山及工程测量:建议配置大容量NVMe SSD,便于处理大型点云和网格数据
- 大规模摄影测量:建议采用高核心数CPU、64–128GB内存及专业级GPU配置
注意事项:
- 大型影像项目会占用较多内存和磁盘空间,建议将项目数据与系统盘分开存储。
- 使用笔记本电脑时,建议连接电源并将电源模式设置为高性能。
- 部分许可证类型需要联网完成激活和启动。
- Scan和RTK Videogrammetry等扩展模块可能具有额外的数据处理和设备兼容性要求。
四、更新内容
3Dsurvey 4.2.1属于4.2系列的软件构建版本。4.2系列于2026年10月22日发布,主要围绕大规模摄影测量性能、CAD绘图工具、LiDAR点云处理、多源三维网格融合以及云端数据共享进行了升级。
1. 光束法平差性能大幅提升
3Dsurvey 4.2改进了光束法平差算法,针对大型摄影测量项目进行了优化。
主要更新包括:
- 优化大型影像数据的光束法平差算法
- 提高高重叠度影像的处理效率
- 改进相机参数优化过程
- 增强大规模影像项目的处理稳定性
- 优化内存管理机制
- 改善高分辨率影像处理效率
- 提高斜摄影任务的处理稳定性
- 优化Point-of-interest圆形航线任务
官方公布的测试结果显示,在特定大型项目和硬件配置下,光束法平差处理速度最高可提升约5–10倍。
对于包含1000–7500张影像的大型项目,此次升级能够明显改善处理效率。实际提升幅度取决于影像数量、重叠率、相机类型和计算机配置。
2. 新增三点圆弧CAD绘图工具
V4.2新增3 Point Arc工具,允许用户通过三个点直接创建真正的三维圆弧。
主要改进包括:
- 支持起点、终点和弧形控制点定义
- 直接创建三维圆弧
- 减少使用多段直线近似曲线的情况
- 提高曲线绘制效率
- 改善道路和弯曲结构的CAD表达
这项功能对于道路边界、弧形结构以及需要精确曲线表达的工程绘图任务比较实用。
3. 新增Join、Break和Explode工具
V4.2增加了三个常用CAD编辑工具,使用户能够在3Dsurvey内部完成更多图形修改操作。
| 工具 | 功能说明 |
|---|---|
| Join | 将多条线段连接为一条连续多段线 |
| Break | 在现有线条中创建断开区域 |
| Explode | 将多段线分解为独立线段 |
主要优势包括:
- 减少对外部CAD软件的依赖
- 提高CAD线条编辑效率
- 方便创建连续的体积计算边界
- 支持门窗等具有断开结构的轮廓绘制
- 提高复杂CAD图形的编辑灵活性
4. 新增CAD Snapshot自动快照与备份
V4.2增加CAD Snapshot功能,用于自动保存CAD数据的历史状态。
主要更新包括:
- 自动记录CAD图形变化
- 支持设置自动快照时间间隔
- 支持手动创建快照
- 保存历史CAD数据状态
- 支持恢复之前的CAD版本
- 提供意外关闭后的数据恢复能力
当用户误操作、修改错误或软件意外退出时,可以利用已有快照恢复之前保存的CAD数据。
需要注意,CAD Snapshot主要保护CAD元素,并不等同于对整个项目中的所有点云和网格数据进行完整版本备份。
5. 新增LiDAR Mesh与Multi-Source Mesh
重要新增功能
V4.2进一步增强Scan模块的三维网格重建能力,支持利用LiDAR点云和多来源数据生成三维网格。
主要更新包括:
- 支持LiDAR点云生成三维网格
- 支持SLAM点云参与网格重建
- 支持无人机摄影测量数据融合
- 支持地面激光扫描数据融合
- 支持室内外数据整合
- 生成统一的连续三维表面
- 改进复杂场景的模型提取能力
该功能可以将无人机拍摄的建筑外部影像与SLAM设备采集的室内点云结合起来,形成完整的建筑三维模型。
相比单独处理摄影测量模型或激光扫描点云,多源网格融合能够提供更加完整的空间信息。
6. 新增Pinhole Camera针孔相机支持
V4.2增强了Scan模块对针孔相机配置的支持,进一步扩展了地面激光扫描仪和SLAM设备的兼容性。
主要更新包括:
- 支持针孔相机配置
- 支持扫描影像叠加到点云
- 支持通过影像辅助识别地物
- 支持在针孔影像上绘制点和线
- 支持与底层点云进行捕捉关联
- 提高CAD要素提取效率
通过影像与点云结合,用户可以同时参考真实照片和三维扫描数据,改善复杂场景中的测量和绘图体验。
7. 3Dsurvey Cloud增强球形全景影像支持
V4.2进一步完善云端数据展示能力,允许将SLAM设备和地面激光扫描仪采集的球形全景影像与点云一起上传到3Dsurvey Cloud。
主要更新包括:
- 支持球形全景影像上传
- 支持全景影像与点云空间关联
- 支持在云端查看全景影像
- 改进点云与影像之间的交互
- 优化云端CAD捕捉功能
- 提高测绘成果的可视化效果
这项功能有利于工程团队向客户展示室内外测量成果,让用户在查看点云的同时了解真实环境中的空间细节。
8. Mesh三维网格生成优化
V4.2还对网格生成算法进行了改进。
主要更新包括:
- 改进网格边界处理
- 减少模型表面噪声
- 改善复杂区域的网格质量
- 提高网格边缘定义效果
- 优化模型表面连续性
这些改进能够帮助用户获得更加整洁的三维网格成果,减少后续模型清理工作。
9. 用户界面与项目管理改进
V4.2对软件界面和项目管理功能进行了优化。
主要更新包括:
- 支持自定义软件背景颜色
- 支持白色、日光和黄昏等背景方案
- 支持自定义等高线颜色
- 支持自定义剖面线颜色
- 更新工作区标签图标
- 增加许可证状态信息
- 增加云端连接状态提示
- 新增项目历史搜索功能
项目搜索功能可以帮助用户快速查找历史测绘项目,减少在大量项目列表中手动查找的时间。
10. Transform Tool变换工具升级
V4.2重新设计了Transform Tool变换工具,增强了用户对项目对象的控制能力。
主要改进包括:
- 优化对象选择方式
- 提高对象变换控制精度
- 改进多对象操作体验
- 增强不同项目数据之间的变换灵活性
11. 新增Ground Orthophoto地面正射影像
V4.2增加Ground Orthophoto功能,可以从自下而上的视角生成正射影像。
传统正射影像通常采用从上向下的视角,而Ground Orthophoto能够辅助观察树木、建筑悬挑结构和其他障碍物下方的地面特征。
主要应用包括:
- 树木下方地面信息提取
- 建筑底部结构观察
- 遮挡区域地物识别
- 地面设施测绘
- 特殊视角影像分析
12. 3Dsurvey 4.2.1更新总结
| 更新模块 | 主要更新内容 |
|---|---|
| 摄影测量 | 光束法平差优化,处理速度最高提升约5–10倍 |
| CAD | 新增三点圆弧绘制 |
| CAD编辑 | 新增Join、Break和Explode |
| CAD备份 | 新增自动快照和备份恢复 |
| Scan | 新增LiDAR三维网格生成 |
| 多源数据 | 新增Multi-Source Mesh |
| 相机支持 | 新增Pinhole Camera支持 |
| Cloud | 增强球形全景影像共享 |
| Mesh | 改进模型边界和噪声处理 |
| 用户界面 | 增加背景颜色自定义和项目搜索 |
| Transform | 升级对象变换工具 |
| Orthophoto | 新增Ground Orthophoto |