一、软件简介
nanoCAD 3DScan 2026是一款面向三维激光扫描数据处理、点云分析和工程建模的专业软件,主要用于将现实场景中的扫描数据转换为可用于工程设计、测量分析、施工管理和数字化建模的结构化成果。该软件适用于测绘、土木工程、建筑设计、机械制造、工业设施改造及基础设施运维等领域。
与传统CAD软件主要依赖人工绘制几何图形不同,nanoCAD 3DScan能够处理激光扫描设备采集的大规模点云数据,通过点云配准、过滤、分类、分割、几何识别和模型生成等工具,帮助用户从真实场景中提取建筑物、地形、管道及其他工程对象的几何信息。
nanoCAD 3DScan 2026延续了专业点云处理工具的发展方向,并在2026年版本中进一步强调独立应用环境、自动化处理和航空激光扫描(ALS)工作流程。2026年后续发布的3DScan 26更新还增加了多语言支持、神经网络辅助分类、自动配准以及点云存储方面的改进。
软件的核心价值在于打通从原始扫描数据到工程分析成果的处理流程,减少重复人工操作,并提高复杂工程场景中数据处理、几何提取和模型构建的效率。
二、主要功能
1. 三维点云数据导入与预处理
nanoCAD 3DScan支持对三维扫描数据进行预处理,为后续建模和分析建立可靠的数据基础。
主要功能包括:
- 导入并处理三维扫描点云数据。
- 对原始点云进行过滤、清理和整理。
- 去除部分噪声点及不需要的扫描数据。
- 对大型点云进行分区和局部处理。
- 通过裁剪、剖切等操作提取指定区域。
- 调整点云显示方式、颜色和视图。
- 对点云数据进行初步检查,为后续配准和分类提供基础。
通过预处理,可以减少无关数据对后续计算的影响,使点云更适合用于工程测量、几何分析和三维建模。
2. 点云配准与拼接
在实际扫描项目中,同一建筑物、工厂或道路通常需要从多个位置进行扫描。不同扫描站点获得的数据可能处于不同的局部坐标系,因此需要将其统一到同一空间参考体系。
nanoCAD 3DScan提供点云配准和拼接工具,可用于:
- 将多个扫描站点的数据进行空间对齐。
- 基于参考点计算坐标变换参数。
- 采用成对配准和迭代配准等方法完成数据匹配。
- 检查不同点云之间的对齐程度。
- 对配准误差进行分析和验证。
- 比较点云与现有三维模型之间的几何偏差。
这些功能适用于大型厂房、建筑群、道路桥梁和工业装置的扫描项目,有助于形成完整、统一的三维数据集。
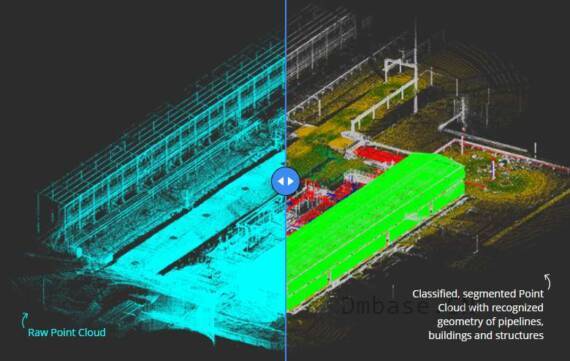
3. 点云自动分类与分割
面对包含地面、建筑物、植被、设备及其他物体的大规模点云,分类与分割能够帮助用户按照数据特征划分不同对象。
软件可通过自动化算法及相关分类工具识别地面和其他类型的点云,并支持人工检查和修正。
主要应用包括:
- 地面点识别与分类。
- 地形点云和非地面点云分离。
- 建筑物及其他工程对象的点云分类。
- 根据指定条件对点云进行分组。
- 对局部区域进行分割和提取。
- 通过人工校验改善自动分类结果。
在2026年后续的3DScan 26更新中,软件进一步强化了神经网络辅助点云分类和自动化处理能力,有助于减少大型扫描项目中的人工整理工作。
4. 三维几何识别与参数提取
nanoCAD 3DScan不仅用于显示和处理点云,还可以从扫描数据中识别具有工程意义的几何形状。
相关功能可用于识别平面、球体、圆柱体、圆锥体和圆环面等基本几何元素,并提取相应的几何参数。
典型应用包括:
- 识别管道、圆柱形构件及相关工业结构。
- 提取平面、曲面和规则几何对象。
- 分析工程构件的空间位置和几何特征。
- 利用识别出的几何信息辅助构建矢量模型。
- 将扫描数据与理想几何元素结合,形成混合表达。
对于工业设施逆向建模、设备改造和既有建筑测绘,这些功能能够帮助工程人员从复杂点云中提取有用的结构信息。
5. 二维剖面提取与矢量化
在测绘、建筑设计和工程改造过程中,用户往往需要将三维扫描数据转换为二维图纸或剖面资料。
nanoCAD 3DScan提供剖面分析及分层矢量化工具,可以按照指定间隔生成点云截面,并对截面数据进行进一步处理。
主要用途包括:
- 生成水平或垂直剖面。
- 按照指定间距批量提取点云截面。
- 从扫描数据中提取建筑轮廓及结构边界。
- 将点云中的有效几何信息转换为矢量元素。
- 辅助绘制建筑平面图和工程断面图。
- 生成用于后续CAD编辑的二维成果。
这种工作方式适合既有建筑测绘、厂房改造、地下空间调查、道路断面测量和工程现状复核等项目。
6. 数字地形模型与高程模型创建
针对地形测绘、道路工程和基础设施建设,nanoCAD 3DScan可用于从扫描数据中提取地形信息,并构建数字地形或表面模型。
相关应用包括:
- 识别地面点并提取有效地形数据。
- 生成数字表面模型(DSM)。
- 生成数字高程模型(DEM)。
- 为地形分析和地形表达提供数据基础。
- 辅助生成地形剖面及相关测量成果。
- 为GIS数据整理和工程设计提供基础信息。
需要注意的是,复杂地形建模、地形图编制及特定地形处理工作可能需要配合相应的地形设计模块或其他专业工具完成。
7. 三维网格模型生成与编辑
nanoCAD 3DScan支持利用点云数据创建三维网格模型,将离散的扫描点转换为更适合显示、分析和后续处理的连续表面。
主要功能包括:
- 对点云执行三角剖分。
- 生成建筑物和其他工程对象的网格表面。
- 对网格模型进行简化和编辑。
- 根据项目需要调整模型的复杂程度。
- 为三维可视化和工程分析提供模型基础。
- 将网格模型与点云及CAD几何元素结合使用。
网格模型适用于建筑表面重建、复杂构件形状分析、既有设施数字化以及三维成果展示等工作。
8. 面积、体积与距离测量
工程扫描数据经常用于核查施工成果、计算土方量、测量构件尺寸和评估现有设施的空间关系。
nanoCAD 3DScan提供相应的测量与计算工具,可用于:
- 测量点云中对象之间的空间距离。
- 计算指定区域的面积。
- 估算土方、堆体及其他对象的体积。
- 分析扫描对象的尺寸和空间分布。
- 对模型与扫描数据之间的偏差进行比较。
- 为工程量核算和现场复测提供参考数据。
实际测量精度取决于扫描设备、数据质量、坐标基准、配准误差和具体计算方法,重要工程成果仍应进行必要的精度验证。
9. 点云与三维模型对比
在建筑施工、工业设备安装和既有设施改造中,实际扫描结果往往需要与设计模型进行对比。
nanoCAD 3DScan可以用于比较两个点云之间的差异,或者检查点云与三维模型之间的几何偏差。
主要用途包括:
- 检查扫描数据与设计模型的匹配程度。
- 识别构件位置及形状偏差。
- 辅助检查施工安装结果。
- 对不同时间采集的扫描数据进行比较。
- 为设备改造和工程质量检查提供参考。
- 辅助开展设施状态监测和变化分析。
该功能能够帮助工程团队更直观地了解实际对象与设计预期之间的差异。
10. 航空激光扫描(ALS)数据处理
航空激光扫描(Airborne Laser Scanning,ALS)是获取大范围地形和地表三维信息的重要技术,常用于地形测绘、道路规划、基础设施调查和环境分析。
nanoCAD 3DScan 2026相关版本强化了航空激光扫描工作流程,可用于处理大范围扫描数据,并结合点云分类、地面识别和地形模型创建等功能开展后续工作。
适用场景包括:
- 大范围地形数据处理。
- 地面点提取与地表信息分析。
- 地形高程数据整理。
- 道路及线性基础设施测绘。
- 为数字地形模型创建提供点云数据。
- 为GIS及工程测绘流程准备基础数据。
具体数据格式及航空扫描数据的兼容范围,应以实际安装版本和所使用的导入工具为准。
11. 点云数据库与大型项目管理
对于包含数亿甚至数十亿个点的大型扫描项目,数据存储与访问效率会直接影响软件的使用体验。
nanoCAD 3DScan支持面向点云数据的存储与管理工作流程,并可结合PostgreSQL和PostGIS扩展处理相关点云数据库。
主要特点包括:
- 利用数据库组织和管理点云数据。
- 支持面向大型扫描项目的数据处理。
- 根据项目规模规划存储空间。
- 结合SSD固态硬盘改善数据读取效率。
- 为多阶段扫描处理和工程数据复用提供支持。
2026年后续更新进一步改进了点云存储相关功能。对于大型工程项目,建议根据点云数量、数据精度和工作流程提前规划存储架构。
12. CAD集成与二次开发
nanoCAD 3DScan面向专业工程设计工作流程,可将现实场景中的扫描数据与CAD几何模型结合起来使用。
其相关能力包括:
- 将点云与理想化CAD几何对象结合。
- 根据扫描数据生成矢量模型。
- 利用识别出的几何参数辅助工程建模。
- 支持点云、几何约束和动态用户坐标系的混合表达。
- 通过开放API为定制化工作流程提供扩展空间。
需要注意,nanoCAD 3DScan并非完全独立于CAD基础平台的通用建模工具。具体版本的安装依赖、三维实体建模模块及其他配套组件,应根据对应的产品配置确认。
三、系统要求
nanoCAD 3DScan 2026适用于Windows 64位工作站。由于点云处理涉及大量空间数据计算,实际硬件需求会随着点云规模、模型复杂程度和项目数量而变化。
以下配置参考nanoCAD 3DScan公开的系统要求。由于不同版本的要求可能存在差异,安装前应以对应版本的安装说明为准。
| 配置项目 | 最低或基础要求 | 推荐配置 |
|---|---|---|
| 操作系统 | Windows 10 64位 | Windows 10或Windows 11 64位 |
| 处理器 | 2GHz及以上 | 3GHz及以上 |
| 内存 | 点云工作建议至少16GB | 32GB及以上 |
| 显卡 | 1GB显存的图形处理器 | 4GB显存及以上,支持OpenGL 2.1或DirectX 11 |
| 显示器 | 1920×1080分辨率 | 1920×1080或更高,兼容的Windows环境最高可支持3840×2160 |
| 硬盘 | 根据安装包及项目数据容量配置 | SSD固态硬盘,预留充足的数据存储空间 |
| 数据库 | 使用点云数据库时需要相应数据库组件 | 根据工作流程配置PostgreSQL及PostGIS |
| 网络 | 网络授权环境需要TCP/IP连接 | 根据授权方式配置稳定的局域网或网络连接 |
四、2026版更新内容
nanoCAD 3DScan 2026相关版本的更新方向主要集中在独立应用环境、航空激光扫描、点云自动化处理、多语言支持及数据存储等方面。以下根据2026年公开版本更新信息整理。
1. 独立应用程序与工作环境优化
2026年初的重要版本更新将nanoCAD 3DScan调整为独立安装的应用程序,为三维扫描数据处理提供更加专注的工作环境。
主要改进包括:
-
提供独立的点云处理应用环境。
-
简化相关软件的安装和使用流程。
-
强化从原始扫描数据到工程成果的处理流程。
-
改善专业点云处理工具的组织方式。
2. 增强航空激光扫描工具
2026年版本进一步完善了航空激光扫描(ALS)相关工作流程。
改进方向包括:
-
扩展航空激光扫描数据处理工具。
-
强化地面点识别与分类。
-
改善大范围点云的处理流程。
-
配合地形分析和模型创建开展后续工作。
这些改进有利于测绘、地形调查和基础设施规划等应用场景。
3. 自动化分类与智能处理
后续的3DScan 26更新进一步增强了点云分类的自动化能力,并引入神经网络辅助分类等改进方向。
主要变化包括:
-
提升点云分类流程的自动化程度。
-
改善地面及其他点云类别的识别工作。
-
减少部分重复性人工分类操作。
-
结合人工检查提高分类结果的可靠性。
自动分类的实际效果仍然受到点云密度、扫描质量、场景复杂程度及分类参数的影响。
4. 点云自动配准功能改进
后续更新进一步强化了点云自动配准相关能力,旨在减少多站点扫描数据合并时的人工操作。
相关改进方向包括:
-
简化扫描数据对齐流程。
-
提高配准工作的自动化程度。
-
改善多组点云之间的空间匹配操作。
-
为大型扫描项目提供更便捷的数据整合方式。
对于精度要求较高的项目,仍应检查配准误差和坐标基准的一致性。
5. 多语言支持扩展
2026年9月底公布的3DScan 26更新增加了多种语言支持,包括法语、德语、葡萄牙语、韩语和中文,进一步改善不同地区用户的使用体验。
对于中文用户而言,中文界面能够降低软件学习和操作的语言障碍。不过,具体中文翻译范围、界面完整程度以及安装包所包含的语言,应以实际发行版本为准。